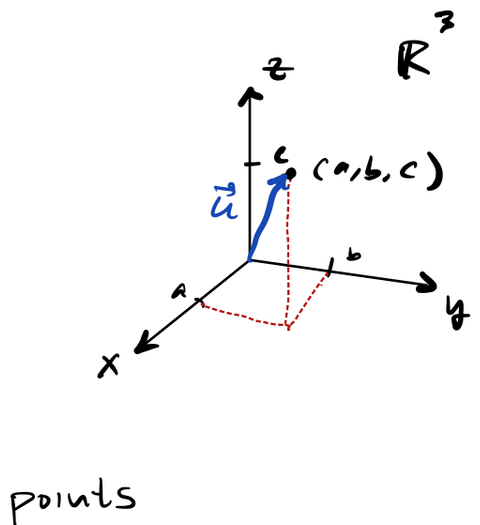
Points, Directed Lines, Dot Products, and Cross Products
In R 3 \mathbb{R}^3 R 3 x x x y y y z z z ( a , b , c ) (a, b, c) ( a , b , c ) a a a b b b c c c u ⃗ \vec{u} u ( a , b , c ) (a, b, c) ( a , b , c )
In R n \mathbb{R}^n R n n n n
a = ( a 1 , a 2 , a 3 , … , a n ) a = (a_1, a_2, a_3, \ldots, a_n) a = ( a 1 , a 2 , a 3 , … , a n ) b = ( b 1 , b 2 , b 3 , … , b n ) b = (b_1, b_2, b_3, \ldots, b_n) b = ( b 1 , b 2 , b 3 , … , b n ) Directed line
Given two points in R n \mathbb{R}^n R n
P = ( a 1 , a 2 , a 3 , … , a n ) P = (a_1, a_2, a_3, \ldots, a_n) P = ( a 1 , a 2 , a 3 , … , a n ) Q = ( b 1 , b 2 , b 3 , … , b n ) Q = (b_1, b_2, b_3, \ldots, b_n) Q = ( b 1 , b 2 , b 3 , … , b n ) we can define a directed line
P Q ⃗ = ⟨ b 1 − a 1 , b 2 − a 2 , … , b n − a n ⟩ \vec{PQ} = \langle b_1 - a_1,\ b_2 - a_2,\ \ldots,\ b_n - a_n \rangle P Q = ⟨ b 1 − a 1 , b 2 − a 2 , … , b n − a n ⟩ Note P Q ⃗ ≠ Q P ⃗ \vec{PQ} \neq \vec{QP} P Q = QP P Q ⃗ = − Q P ⃗ \vec{PQ} = -\vec{QP} P Q = − QP
∣ P Q ⃗ ∣ = ( b 1 − a 1 ) 2 + ( b 2 − a 2 ) 2 + ⋯ + ( b n − a n ) 2 |\vec{PQ}| = \sqrt{(b_1 - a_1)^2 + (b_2 - a_2)^2 + \cdots + (b_n - a_n)^2} ∣ P Q ∣ = ( b 1 − a 1 ) 2 + ( b 2 − a 2 ) 2 + ⋯ + ( b n − a n ) 2 is the length of P Q ⃗ \vec{PQ} P Q
Example in R 2 \mathbb{R}^2 R 2
Suppose P P P ( 1 , 2 ) (1,2) ( 1 , 2 ) Q Q Q ( 2 , 2 ) (2,2) ( 2 , 2 )
∣ P Q ⃗ ∣ = ( c − a ) 2 + ( d − b ) 2 |\vec{PQ}| = \sqrt{(c-a)^2 + (d-b)^2} ∣ P Q ∣ = ( c − a ) 2 + ( d − b ) 2 is its length.
∣ P Q ⃗ ∣ = ( 2 − 1 ) 2 + ( 2 − 2 ) 2 = 1 |\vec{PQ}| = \sqrt{(2-1)^2 + (2-2)^2} = 1 ∣ P Q ∣ = ( 2 − 1 ) 2 + ( 2 − 2 ) 2 = 1 Vectors
Given a directed line P Q ⃗ \vec{PQ} P Q v ⃗ \vec{v} v
v ⃗ = ⟨ b 1 − a 1 , b 2 − a 2 , … , b n − a n ⟩ \vec{v} = \langle b_1 - a_1,\ b_2 - a_2,\ \ldots,\ b_n - a_n \rangle v = ⟨ b 1 − a 1 , b 2 − a 2 , … , b n − a n ⟩ u ⃗ = ⟨ a , b ⟩ = a i ⃗ + b j ⃗ \vec{u} = \langle a, b \rangle = a\vec{i} + b\vec{j} u = ⟨ a , b ⟩ = a i + b j v ⃗ = ⟨ a , b , c ⟩ = a i ⃗ + b j ⃗ + c k ⃗ \vec{v} = \langle a, b, c \rangle = a\vec{i} + b\vec{j} + c\vec{k} v = ⟨ a , b , c ⟩ = a i + b j + c k
i ⃗ = ⟨ 1 , 0 , 0 ⟩ \vec{i} = \langle 1, 0, 0 \rangle i = ⟨ 1 , 0 , 0 ⟩ j ⃗ = ⟨ 0 , 1 , 0 ⟩ \vec{j} = \langle 0, 1, 0 \rangle j = ⟨ 0 , 1 , 0 ⟩ k ⃗ = ⟨ 0 , 0 , 1 ⟩ \vec{k} = \langle 0, 0, 1 \rangle k = ⟨ 0 , 0 , 1 ⟩ Defining characteristics of vectors
Magnitude (the length of the directed line)
Direction (the direction of the directed line)
Operations on Vectors
u ⃗ = ⟨ u 1 , u 2 , … , u n ⟩ \vec{u} = \langle u_1, u_2, \dots, u_n \rangle u = ⟨ u 1 , u 2 , … , u n ⟩ v ⃗ = ⟨ v 1 , v 2 , … , v n ⟩ \vec{v} = \langle v_1, v_2, \dots, v_n \rangle v = ⟨ v 1 , v 2 , … , v n ⟩ (1) Addition
Geometric way of adding vectors
Adding vectors:
= ⟨ u 1 + v 1 , u 2 + v 2 , … , u n + v n ⟩ = \langle u_1 + v_1,\, u_2 + v_2,\, \dots,\, u_n + v_n \rangle = ⟨ u 1 + v 1 , u 2 + v 2 , … , u n + v n ⟩ (2) Scaling
k v = ⟨ v 1 + v 1 , v 2 + v 2 , … , v n ⟩ = ⟨ k v 1 , k v 2 , … , k v n ⟩ k\,v = \langle v_1 + v_1,\, v_2 + v_2,\, \dots,\, v_n \rangle = \langle k\,v_1,\, k\,v_2,\, \dots,\, k\,v_n \rangle k v = ⟨ v 1 + v 1 , v 2 + v 2 , … , v n ⟩ = ⟨ k v 1 , k v 2 , … , k v n ⟩
If k > 1 k > 1 k > 1 k k k
If 0 < k < 1 0 < k < 1 0 < k < 1 k k k v v v
If k < 0 k < 0 k < 0 v v v
(3) Subtraction
u ⃗ − v ⃗ = u ⃗ + ( − v ⃗ ) \vec{u} - \vec{v} = \vec{u} + (-\vec{v}) u − v = u + ( − v ) Examples
The zero vector has each component equal to zero.
v ⃗ = ⟨ 0 , 0 , … , 0 ⟩ \vec{v} = \langle 0, 0, \dots, 0 \rangle v = ⟨ 0 , 0 , … , 0 ⟩ Rmk ∣ v ⃗ ∣ = 0 |\vec{v}| = 0 ∣ v ∣ = 0
Given a nonzero vector v ⃗ \vec{v} v
u ⃗ = v ⃗ ∣ v ⃗ ∣ \vec{u} = \frac{\vec{v}}{|\vec{v}|} u = ∣ v ∣ v Rmk We use a unit vector for its direction.
Dot Product (Another operation on vectors)
Law of Cosines
FACTS
sin 2 A + cos 2 A = 1 \sin^2 A + \cos^2 A = 1 sin 2 A + cos 2 A = 1
cos ( π − θ ) = cos ( θ − π ) = − cos θ \cos(\pi - \theta) = \cos(\theta - \pi) = -\cos\theta cos ( π − θ ) = cos ( θ − π ) = − cos θ
sin ( π − θ ) = sin θ \sin(\pi - \theta) = \sin\theta sin ( π − θ ) = sin θ
( A ± B ) 2 = A 2 + B 2 ± 2 A B (A \pm B)^2 = A^2 + B^2 \pm 2AB ( A ± B ) 2 = A 2 + B 2 ± 2 A B
c 2 = ( a − b cos θ ) 2 + b 2 sin 2 θ = a 2 − 2 a b cos θ + b 2 cos 2 θ + b 2 sin 2 θ = a 2 + b 2 − 2 a b cos θ \begin{aligned}
c^2 &= (a - b\cos\theta)^2 + b^2 \sin^2\theta \\
&= a^2 - 2ab\cos\theta + b^2\cos^2\theta + b^2\sin^2\theta \\
&= a^2 + b^2 - 2ab\cos\theta\end{aligned} c 2 = ( a − b cos θ ) 2 + b 2 sin 2 θ = a 2 − 2 ab cos θ + b 2 cos 2 θ + b 2 sin 2 θ = a 2 + b 2 − 2 ab cos θ
Dot Product
u ⃗ = ⟨ u 1 , u 2 , u 3 ⟩ \vec{u} = \langle u_1, u_2, u_3 \rangle u = ⟨ u 1 , u 2 , u 3 ⟩ v ⃗ = ⟨ v 1 , v 2 , v 3 ⟩ \vec{v} = \langle v_1, v_2, v_3 \rangle v = ⟨ v 1 , v 2 , v 3 ⟩ w ⃗ = u ⃗ − v ⃗ = ⟨ u 1 − v 1 , u 2 − v 2 , u 3 − v 3 ⟩ \vec{w} = \vec{u} - \vec{v} = \langle u_1 - v_1, \; u_2 - v_2, \; u_3 - v_3 \rangle w = u − v = ⟨ u 1 − v 1 , u 2 − v 2 , u 3 − v 3 ⟩ ⇓ \Downarrow ⇓
∣ w ∣ = ( u 1 − v 1 ) 2 + ( u 2 − v 2 ) 2 + ( u 3 − v 3 ) 2 = u 1 2 + v 1 2 + u 2 2 + v 2 2 + u 3 2 + v 3 2 − 2 u 1 v 1 − 2 u 2 v 2 − 2 u 3 v 3 \begin{aligned}
|w| &= \sqrt{(u_1 - v_1)^2 + (u_2 - v_2)^2 + (u_3 - v_3)^2} \\
&= u_1^2 + v_1^2 + u_2^2 + v_2^2 + u_3^2 + v_3^2 - 2u_1 v_1 - 2u_2 v_2 - 2u_3 v_3\end{aligned} ∣ w ∣ = ( u 1 − v 1 ) 2 + ( u 2 − v 2 ) 2 + ( u 3 − v 3 ) 2 = u 1 2 + v 1 2 + u 2 2 + v 2 2 + u 3 2 + v 3 2 − 2 u 1 v 1 − 2 u 2 v 2 − 2 u 3 v 3 ∣ w ∣ 2 = ∣ u ⃗ ∣ 2 + ∣ v ⃗ ∣ 2 − 2 ∣ u ⃗ ∣ ∣ v ⃗ ∣ cos θ = u 1 2 + u 2 2 + u 3 2 + v 1 2 + v 2 2 + v 3 2 − 2 ∣ u ⃗ ∣ ∣ v ⃗ ∣ cos θ \begin{aligned}
|w|^2 &= |\vec{u}|^2 + |\vec{v}|^2 - 2|\vec{u}||\vec{v}|\cos\theta \\
&= u_1^2 + u_2^2 + u_3^2 + v_1^2 + v_2^2 + v_3^2 - 2|\vec{u}||\vec{v}|\cos\theta\end{aligned} ∣ w ∣ 2 = ∣ u ∣ 2 + ∣ v ∣ 2 − 2∣ u ∣∣ v ∣ cos θ = u 1 2 + u 2 2 + u 3 2 + v 1 2 + v 2 2 + v 3 2 − 2∣ u ∣∣ v ∣ cos θ − 2 ∣ u ⃗ ∣ ∣ v ⃗ ∣ cos θ = − 2 u 1 v 1 − 2 u 2 v 2 − 2 u 3 v 3 -2|\vec{u}||\vec{v}|\cos\theta = -2u_1 v_1 - 2u_2 v_2 - 2u_3 v_3 − 2∣ u ∣∣ v ∣ cos θ = − 2 u 1 v 1 − 2 u 2 v 2 − 2 u 3 v 3 ∣ u ⃗ ∣ ∣ v ⃗ ∣ cos θ = u 1 v 1 + u 2 v 2 + u 3 v 3 |\vec{u}||\vec{v}|\cos\theta = u_1 v_1 + u_2 v_2 + u_3 v_3 ∣ u ∣∣ v ∣ cos θ = u 1 v 1 + u 2 v 2 + u 3 v 3 The dot product of u ⃗ \vec{u} u v ⃗ \vec{v} v
algebraic u ⃗ ⋅ v ⃗ = u 1 v 1 + u 2 v 2 + u 3 v 3 + ⋯ + u n v n \vec{u} \cdot \vec{v} = u_1 v_1 + u_2 v_2 + u_3 v_3 + \dots + u_n v_n u ⋅ v = u 1 v 1 + u 2 v 2 + u 3 v 3 + ⋯ + u n v n
geometric u ⃗ ⋅ v ⃗ = ∣ u ⃗ ∣ ∣ v ⃗ ∣ cos θ \vec{u} \cdot \vec{v} = |\vec{u}||\vec{v}|\cos\theta u ⋅ v = ∣ u ∣∣ v ∣ cos θ
cos θ = u ⃗ ⋅ v ⃗ ∣ u ⃗ ∣ ∣ v ⃗ ∣ \cos\theta = \frac{\vec{u} \cdot \vec{v}}{|\vec{u}||\vec{v}|} cos θ = ∣ u ∣∣ v ∣ u ⋅ v Note: u ⃗ ⋅ v ⃗ \vec{u} \cdot \vec{v} u ⋅ v
Projection
Scalar Projection
Let
a ⃗ = P S ⃗ \vec{a} = \vec{PS} a = P S b ⃗ = P R ⃗ \vec{b} = \vec{PR} b = P R Then ∣ P Q ⃗ ∣ = ∣ b ⃗ ∣ cos θ |\vec{PQ}| = |\vec{b}|\cos\theta ∣ P Q ∣ = ∣ b ∣ cos θ scalar projection of b ⃗ \vec{b} b a ⃗ \vec{a} a component of b ⃗ \vec{b} b a ⃗ \vec{a} a
comp a ⃗ b ⃗ \operatorname{comp}_{\vec{a}} \vec{b} comp a b ∣ a ⃗ ∣ ∣ b ⃗ ∣ |\vec{a}||\vec{b}| ∣ a ∣∣ b ∣ ∣ b ⃗ ∣ cos θ = a ⃗ ⋅ b ⃗ ∣ a ⃗ ∣ |\vec{b}|\cos\theta = \frac{\vec{a} \cdot \vec{b}}{|\vec{a}|} ∣ b ∣ cos θ = ∣ a ∣ a ⋅ b comp a ⃗ b ⃗ = a ⃗ ⋅ b ⃗ ∣ a ⃗ ∣ \boxed{\operatorname{comp}_{\vec{a}} \vec{b} = \frac{\vec{a} \cdot \vec{b}}{|\vec{a}|}} comp a b = ∣ a ∣ a ⋅ b ⟵ \longleftarrow ⟵ Scalar Projection
Vector Projection
Proj a ⃗ b ⃗ = comp a ⃗ b ⃗ a ⃗ ∣ a ⃗ ∣ \operatorname{Proj}_{\vec{a}} \vec{b} = \operatorname{comp}_{\vec{a}} \vec{b} \;\frac{\vec{a}}{|\vec{a}|} Proj a b = comp a b ∣ a ∣ a = a ⃗ ⋅ b ⃗ ∣ a ⃗ ∣ a ⃗ ∣ a ⃗ ∣ = \frac{\vec{a} \cdot \vec{b}}{|\vec{a}|} \frac{\vec{a}}{|\vec{a}|} = ∣ a ∣ a ⋅ b ∣ a ∣ a Proj a ⃗ b ⃗ = a ⃗ ⋅ b ⃗ ∣ a ⃗ ∣ 2 a ⃗ \boxed{\operatorname{Proj}_{\vec{a}} \vec{b} = \frac{\vec{a} \cdot \vec{b}}{|\vec{a}|^2} \;\vec{a}} Proj a b = ∣ a ∣ 2 a ⋅ b a ⟵ \longleftarrow ⟵ Vector Projection
Cross Product
Given two vectors in R 3 \mathbb{R}^3 R 3
A = ⟨ a 1 , a 2 , a 3 ⟩ A = \langle a_1, a_2, a_3 \rangle A = ⟨ a 1 , a 2 , a 3 ⟩ B = ⟨ b 1 , b 2 , b 3 ⟩ B = \langle b_1, b_2, b_3 \rangle B = ⟨ b 1 , b 2 , b 3 ⟩ their cross product is given by
A × B = ⟨ a 2 b 3 − a 3 b 2 , a 3 b 1 − a 1 b 3 , a 1 b 2 − a 2 b 1 ⟩ A \times B = \langle a_2 b_3 - a_3 b_2,\; a_3 b_1 - a_1 b_3,\; a_1 b_2 - a_2 b_1 \rangle A × B = ⟨ a 2 b 3 − a 3 b 2 , a 3 b 1 − a 1 b 3 , a 1 b 2 − a 2 b 1 ⟩ In linear algebra
a x + b y = c 1 c x + d y = c 2 ⟶ ( a b c d ) ( x y ) = ( c 1 c 2 ) \begin{aligned}
ax + by &= c_1 \\
cx + dy &= c_2
\end{aligned}
\quad \longrightarrow \quad
\begin{pmatrix} a & b \\ c & d \end{pmatrix}
\begin{pmatrix} x \\ y \end{pmatrix}
=
\begin{pmatrix} c_1 \\ c_2 \end{pmatrix} a x + b y c x + d y = c 1 = c 2 ⟶ ( a c b d ) ( x y ) = ( c 1 c 2 ) The determinant of ( a b c d ) \begin{pmatrix} a & b \\ c & d \end{pmatrix} ( a c b d )
= ∣ a b c d ∣ = a d − b c = det ( a b c d ) = \begin{vmatrix} a & b \\ c & d \end{vmatrix} = ad - bc = \det\begin{pmatrix} a & b \\ c & d \end{pmatrix} = a c b d = a d − b c = det ( a c b d ) A × B = ∣ i ⃗ j ⃗ k ⃗ a 1 a 2 a 3 b 1 b 2 b 3 ∣ A \times B = \begin{vmatrix} \vec{i} & \vec{j} & \vec{k} \\ a_1 & a_2 & a_3 \\ b_1 & b_2 & b_3 \end{vmatrix} A × B = i a 1 b 1 j a 2 b 2 k a 3 b 3 = ∣ a 2 a 3 b 2 b 3 ∣ i ⃗ − ∣ a 1 a 3 b 1 b 3 ∣ j ⃗ + ∣ a 1 a 2 b 1 b 2 ∣ k ⃗ = \begin{vmatrix} a_2 & a_3 \\ b_2 & b_3 \end{vmatrix} \vec{i} - \begin{vmatrix} a_1 & a_3 \\ b_1 & b_3 \end{vmatrix} \vec{j} + \begin{vmatrix} a_1 & a_2 \\ b_1 & b_2 \end{vmatrix} \vec{k} = a 2 b 2 a 3 b 3 i − a 1 b 1 a 3 b 3 j + a 1 b 1 a 2 b 2 k = ⟨ ∣ a 2 a 3 b 2 b 3 ∣ , − ∣ a 1 a 3 b 1 b 3 ∣ , ∣ a 1 a 2 b 1 b 2 ∣ ⟩ = \left\langle \begin{vmatrix} a_2 & a_3 \\ b_2 & b_3 \end{vmatrix}, -\begin{vmatrix} a_1 & a_3 \\ b_1 & b_3 \end{vmatrix}, \begin{vmatrix} a_1 & a_2 \\ b_1 & b_2 \end{vmatrix} \right\rangle = ⟨ a 2 b 2 a 3 b 3 , − a 1 b 1 a 3 b 3 , a 1 b 1 a 2 b 2 ⟩ = ⟨ a 2 b 3 − a 3 b 2 , a 3 b 1 − a 1 b 3 , a 1 b 2 − a 2 b 1 ⟩ = \langle a_2 b_3 - a_3 b_2,\ a_3 b_1 - a_1 b_3,\ a_1 b_2 - a_2 b_1 \rangle = ⟨ a 2 b 3 − a 3 b 2 , a 3 b 1 − a 1 b 3 , a 1 b 2 − a 2 b 1 ⟩ A × B ≠ B × A = − ( A × B ) A \times B \neq B \times A = -(A \times B) A × B = B × A = − ( A × B ) So the cross product is anti-commutative.
Direction of A × B A \times B A × B
B × A = − ( A × B ) B \times A = -(A \times B) B × A = − ( A × B ) Magnitude of A × B A \times B A × B A A A B B B
∣ A × B ∣ = ∣ A ∣ ∣ B ∣ sin θ |A \times B| = |A|\,|B|\sin\theta ∣ A × B ∣ = ∣ A ∣ ∣ B ∣ sin θ a ⃗ ⋅ b ⃗ = ∣ a ∣ ∣ b ∣ cos θ \vec{a} \cdot \vec{b} = |a|\,|b|\cos\theta a ⋅ b = ∣ a ∣ ∣ b ∣ cos θ A = ⟨ 1 , 2 , 3 ⟩ A = \langle 1, 2, 3 \rangle A = ⟨ 1 , 2 , 3 ⟩ B = ⟨ 0 , − 1 , 2 ⟩ B = \langle 0, -1, 2 \rangle B = ⟨ 0 , − 1 , 2 ⟩ A ⋅ B = ( 1 ) ( 0 ) + ( 2 ) ( − 1 ) + ( 3 ) ( 2 ) = 4 A \cdot B = (1)(0) + (2)(-1) + (3)(2) = 4 A ⋅ B = ( 1 ) ( 0 ) + ( 2 ) ( − 1 ) + ( 3 ) ( 2 ) = 4 ∣ A ∣ = 1 2 + 2 2 + 3 2 = 14 |A| = \sqrt{1^2 + 2^2 + 3^2} = \sqrt{14} ∣ A ∣ = 1 2 + 2 2 + 3 2 = 14 ∣ B ∣ = 0 2 + ( − 1 ) 2 + ( 2 ) 2 = 5 |B| = \sqrt{0^2 + (-1)^2 + (2)^2} = \sqrt{5} ∣ B ∣ = 0 2 + ( − 1 ) 2 + ( 2 ) 2 = 5 cos θ = A ⋅ B ∣ A ∣ ∣ B ∣ = 4 70 = 4 70 70 = 2 70 35 \cos\theta = \frac{A \cdot B}{|A||B|} = \frac{4}{\sqrt{70}} = \frac{4\sqrt{70}}{70} = \frac{2\sqrt{70}}{35} cos θ = ∣ A ∣∣ B ∣ A ⋅ B = 70 4 = 70 4 70 = 35 2 70 Proj A B = A ⋅ B ∣ A ∣ 2 A = 4 14 ⟨ 1 , 2 , 3 ⟩ = 2 7 ⟨ 1 , 2 , 3 ⟩ \operatorname{Proj}_A B = \frac{A \cdot B}{|A|^2} A = \frac{4}{14} \langle 1, 2, 3 \rangle = \frac{2}{7} \langle 1, 2, 3 \rangle Proj A B = ∣ A ∣ 2 A ⋅ B A = 14 4 ⟨ 1 , 2 , 3 ⟩ = 7 2 ⟨ 1 , 2 , 3 ⟩ Proj B A = B ⋅ A ∣ B ∣ 2 B = 4 5 ⟨ 0 , − 1 , 2 ⟩ \operatorname{Proj}_B A = \frac{B \cdot A}{|B|^2} B = \frac{4}{5} \langle 0, -1, 2 \rangle Proj B A = ∣ B ∣ 2 B ⋅ A B = 5 4 ⟨ 0 , − 1 , 2 ⟩ A × B = ⟨ 4 − ( − 3 ) , ( 0 ) ( 3 ) − ( 0 ) ( 2 ) , ( − 1 ) ( 1 ) − ( 0 ) ( 2 ) ⟩ A \times B = \langle 4 - (-3),\, (0)(3) - (0)(2),\, (-1)(1) - (0)(2) \rangle A × B = ⟨ 4 − ( − 3 ) , ( 0 ) ( 3 ) − ( 0 ) ( 2 ) , ( − 1 ) ( 1 ) − ( 0 ) ( 2 )⟩ = ⟨ 7 , − 2 , − 1 ⟩ = \langle 7, -2, -1 \rangle = ⟨ 7 , − 2 , − 1 ⟩ A ⋅ ( A × B ) = 7 − 4 − 3 = 0 Yay! :) A \cdot (A \times B) = 7 - 4 - 3 = 0 \quad \text{Yay! :)} A ⋅ ( A × B ) = 7 − 4 − 3 = 0 Yay! :) B ⋅ ( A × B ) = 0 + 2 − 2 = 0 B \cdot (A \times B) = 0 + 2 - 2 = 0 B ⋅ ( A × B ) = 0 + 2 − 2 = 0 § 12.5: Equations of Lines and Planes
Lines
r ⃗ = r ⃗ 0 + t v ⃗ Vector equation of L \boxed{\vec{r} = \vec{r}_0 + t\,\vec{v}}
\qquad \text{Vector equation of } L r = r 0 + t v Vector equation of L Because
r ⃗ = ⟨ x , y , z ⟩ \vec{r} = \langle x, y, z \rangle r = ⟨ x , y , z ⟩ r ⃗ 0 = ⟨ x 0 , y 0 , z 0 ⟩ \vec{r}_0 = \langle x_0, y_0, z_0 \rangle r 0 = ⟨ x 0 , y 0 , z 0 ⟩ t v ⃗ = ⟨ t a , t b , t c ⟩ t\vec{v} = \langle ta, tb, tc \rangle t v = ⟨ t a , t b , t c ⟩ we have
x = x 0 + t a y = y 0 + t b z = z 0 + t c Parametric equations of L \boxed{
\begin{aligned}
x &= x_0 + ta \\
y &= y_0 + tb \\
z &= z_0 + tc
\end{aligned}
}
\qquad \text{Parametric equations of } L x y z = x 0 + t a = y 0 + t b = z 0 + t c Parametric equations of L v ⃗ = ⟨ a , b , c ⟩ \vec{v} = \langle a, b, c \rangle v = ⟨ a , b , c ⟩
t t t parameter .
− ∞ < t < ∞ -\infty < t < \infty − ∞ < t < ∞ t ∈ ( − ∞ , ∞ ) t \in (-\infty, \infty) t ∈ ( − ∞ , ∞ )
x − x 0 a = y − y 0 b = z − z 0 c Symmetric equations of L \boxed{\frac{x - x_0}{a} = \frac{y - y_0}{b} = \frac{z - z_0}{c}}
\qquad \text{Symmetric equations of } L a x − x 0 = b y − y 0 = c z − z 0 Symmetric equations of L Line Segments
r ⃗ = r ⃗ 0 + t ( r ⃗ 1 − r ⃗ 0 ) , t ∈ [ 0 , 1 ] \vec{r} = \vec{r}_0 + t(\vec{r}_1 - \vec{r}_0), \quad t \in [0,1] r = r 0 + t ( r 1 − r 0 ) , t ∈ [ 0 , 1 ] r ⃗ = r ⃗ 0 + t r ⃗ 1 − t r ⃗ 0 \vec{r} = \vec{r}_0 + t\,\vec{r}_1 - t\,\vec{r}_0 r = r 0 + t r 1 − t r 0 r ⃗ = r ⃗ 0 ( 1 − t ) + t r ⃗ 1 , t ∈ [ 0 , 1 ] \boxed{\vec{r} = \vec{r}_0\,(1-t) + t\,\vec{r}_1\,, \quad t \in [0,1]} r = r 0 ( 1 − t ) + t r 1 , t ∈ [ 0 , 1 ] v ⃗ = ⟨ a , b , c ⟩ \vec{v} = \langle a, b, c \rangle v = ⟨ a , b , c ⟩
A plane is determined by a point ( x 0 , y 0 , z 0 ) (x_0, y_0, z_0) ( x 0 , y 0 , z 0 ) n ⃗ \vec{n} n
Hence n ⃗ \vec{n} n r ⃗ − r ⃗ 0 \vec{r} - \vec{r}_0 r − r 0
n ⃗ ⋅ ( r ⃗ − r ⃗ 0 ) = 0 \boxed{\vec{n} \cdot (\vec{r} - \vec{r}_0) = 0} n ⋅ ( r − r 0 ) = 0 Vector equation of a plane.
∴ n ⃗ ⋅ r ⃗ = n ⃗ ⋅ r ⃗ 0 \therefore \quad \vec{n} \cdot \vec{r} = \vec{n} \cdot \vec{r}_0 ∴ n ⋅ r = n ⋅ r 0
a x + b y + c z = a x 0 + b y 0 + c z 0 = − d ax + by + cz = ax_0 + by_0 + cz_0 = -d a x + b y + cz = a x 0 + b y 0 + c z 0 = − d a x + b y + c z + d = 0 \boxed{ax + by + cz + d = 0} a x + b y + cz + d = 0 Standard equation of a plane.
a ( x − x 0 ) + b ( y − y 0 ) + c ( z − z 0 ) = 0 \boxed{a(x - x_0) + b(y - y_0) + c(z - z_0) = 0} a ( x − x 0 ) + b ( y − y 0 ) + c ( z − z 0 ) = 0 Scalar equation of a plane through the point ( x 0 , y 0 , z 0 ) (x_0, y_0, z_0) ( x 0 , y 0 , z 0 ) n ⃗ = ⟨ a , b , c ⟩ \vec{n} = \langle a, b, c \rangle n = ⟨ a , b , c ⟩
Examples (Lines)
Find the vector, parametric, and symmetric equations of the line
2. The line through the point ( 4 , 2 , − 3 ) (4, 2, -3) ( 4 , 2 , − 3 ) 2 i − j + 6 k 2\mathbf{i} - \mathbf{j} + 6\mathbf{k} 2 i − j + 6 k
Recall r ⃗ = r 0 ⃗ + t v \vec{r} = \vec{r_0} + t\,\mathbf{v} r = r 0 + t v
= ⟨ 4 , 2 , − 3 ⟩ + t ⟨ 2 , − 1 , 6 ⟩ = \langle 4, 2, -3 \rangle + t\,\langle 2, -1, 6 \rangle = ⟨ 4 , 2 , − 3 ⟩ + t ⟨ 2 , − 1 , 6 ⟩ x = x 0 + t a = 4 + 2 t y = y 0 + t b = 2 − t z = z 0 + t c = − 3 + 6 t } Parametric \left.
\begin{aligned}
x &= x_0 + ta &= 4 + 2t \\
y &= y_0 + tb &= 2 - t \\
z &= z_0 + tc &= -3 + 6t
\end{aligned}
\right\} \quad \text{Parametric} x y z = x 0 + t a = y 0 + t b = z 0 + t c = 4 + 2 t = 2 − t = − 3 + 6 t ⎭ ⎬ ⎫ Parametric x − x 0 a = y − y 0 b = z − z 0 c \frac{x - x_0}{a} = \frac{y - y_0}{b} = \frac{z - z_0}{c} a x − x 0 = b y − y 0 = c z − z 0 x − 4 2 = y − 2 − 1 = z + 3 6 \boxed{\frac{x - 4}{2} = \frac{y - 2}{-1} = \frac{z + 3}{6}} 2 x − 4 = − 1 y − 2 = 6 z + 3 4. The line through the point ( 6 , 0 , − 2 ) (6, 0, -2) ( 6 , 0 , − 2 )
x = 4 − 3 t y = − 1 + 4 t z = 6 + 5 t \begin{aligned}
x &= 4 - 3t \\
y &= -1 + 4t \\
z &= 6 + 5t\end{aligned} x y z = 4 − 3 t = − 1 + 4 t = 6 + 5 t Vector
r ⃗ = r 0 ⃗ + v ⃗ t = ⟨ 6 , 0 , − 2 ⟩ + t ⟨ − 3 , 4 , 5 ⟩ \vec{r} = \vec{r_0} + \vec{v}\,t = \langle 6, 0, -2 \rangle + t\,\langle -3, 4, 5 \rangle r = r 0 + v t = ⟨ 6 , 0 , − 2 ⟩ + t ⟨ − 3 , 4 , 5 ⟩ Parametric
x = 6 − 3 t y = 0 + 4 t z = − 2 + 5 t \begin{aligned}
x &= 6 - 3t \\
y &= 0 + 4t \\
z &= -2 + 5t\end{aligned} x y z = 6 − 3 t = 0 + 4 t = − 2 + 5 t Symmetric
x − 6 − 3 = y − 0 4 = z + 2 5 \frac{x - 6}{-3} = \frac{y - 0}{4} = \frac{z + 2}{5} − 3 x − 6 = 4 y − 0 = 5 z + 2 b. A line through the points A = ( 1 , 6 , − 2 ) A = (1, 6, -2) A = ( 1 , 6 , − 2 ) B = ( − 5 , 2 , 5 ) B = (-5, 2, 5) B = ( − 5 , 2 , 5 )
v ⃗ = A B ⃗ = ⟨ − 6 , − 4 , 7 ⟩ \vec{v} = \vec{AB} = \langle -6, -4, 7 \rangle v = A B = ⟨ − 6 , − 4 , 7 ⟩ r ⃗ 0 = ⟨ 1 , 6 , − 2 ⟩ \vec{r}_0 = \langle 1, 6, -2 \rangle r 0 = ⟨ 1 , 6 , − 2 ⟩ r ⃗ = ⟨ 1 , 6 , − 2 ⟩ + t ⟨ − 6 , − 4 , 7 ⟩ \boxed{\vec{r} = \langle 1, 6, -2 \rangle + t\langle -6, -4, 7 \rangle} r = ⟨ 1 , 6 , − 2 ⟩ + t ⟨ − 6 , − 4 , 7 ⟩ vector
A B ⃗ = ⟨ − 5 − 1 , 2 − 6 , 5 − ( − 2 ) ⟩ \vec{AB} = \langle -5-1,\; 2-6,\; 5-(-2) \rangle A B = ⟨ − 5 − 1 , 2 − 6 , 5 − ( − 2 )⟩ Parametric
x = 1 − 6 t y = 6 − 4 t z = − 2 + 7 t \begin{aligned}
x &= 1 - 6t \\
y &= 6 - 4t \\
z &= -2 + 7t\end{aligned} x y z = 1 − 6 t = 6 − 4 t = − 2 + 7 t Symmetric
x − 1 − 6 = y − 6 − 4 = z + 2 7 \frac{x-1}{-6} = \frac{y-6}{-4} = \frac{z+2}{7} − 6 x − 1 = − 4 y − 6 = 7 z + 2 Examples (Planes + Lines)
Find an equation of the line.
12. The line of intersection of the planes
x + 2 y + 3 z = 1 x + 2y + 3z = 1 x + 2 y + 3 z = 1 x − y + z = 1 x - y + z = 1 x − y + z = 1 n ⃗ 1 = ⟨ 1 , 2 , 3 ⟩ \vec{n}_1 = \langle 1, 2, 3 \rangle n 1 = ⟨ 1 , 2 , 3 ⟩
n ⃗ 2 = ⟨ 1 , − 1 , 1 ⟩ \vec{n}_2 = \langle 1, -1, 1 \rangle n 2 = ⟨ 1 , − 1 , 1 ⟩
v ⃗ = n ⃗ 1 × n ⃗ 2 = ⟨ 5 , 2 , − 3 ⟩ \vec{v} = \vec{n}_1 \times \vec{n}_2 = \langle 5, 2, -3 \rangle v = n 1 × n 2 = ⟨ 5 , 2 , − 3 ⟩
Let z = 0 z = 0 z = 0
x + 2 y = 1 − x + y = − 1 \begin{aligned}
x + 2y &= 1 \\
-x + y &= -1\end{aligned} x + 2 y − x + y = 1 = − 1 ∴ \therefore ∴ 3 y = 0 3y = 0 3 y = 0
therefore y = 0 y = 0 y = 0
∴ \therefore ∴ x = 1 x = 1 x = 1
because
∴ \therefore ∴ ( 1 , 0 , 0 ) (1, 0, 0) ( 1 , 0 , 0 )
∴ r ⃗ = ⟨ 1 , 0 , 0 ⟩ + t ⟨ 5 , 2 , − 3 ⟩ \therefore \quad \boxed{\vec{r} = \langle 1, 0, 0 \rangle + t\,\langle 5, 2, -3 \rangle} ∴ r = ⟨ 1 , 0 , 0 ⟩ + t ⟨ 5 , 2 , − 3 ⟩ Exercises on Planes
Find an equation of the plane
24. The plane through the point ( − 3 , 4 , 2 ) (-3, 4, 2) ( − 3 , 4 , 2 ) ⟨ 6 , 1 , − 1 ⟩ \langle 6, 1, -1 \rangle ⟨ 6 , 1 , − 1 ⟩
Recall the scalar equation of a plane with normal vector n = ⟨ a , b , c ⟩ \mathbf{n} = \langle a, b, c \rangle n = ⟨ a , b , c ⟩ ( x 0 , y 0 , z 0 ) (x_0, y_0, z_0) ( x 0 , y 0 , z 0 )
a ( x − x 0 ) + b ( y − y 0 ) + c ( z − z 0 ) = 0 \boxed{a(x - x_0) + b(y - y_0) + c(z - z_0) = 0} a ( x − x 0 ) + b ( y − y 0 ) + c ( z − z 0 ) = 0 ∴ \therefore ∴
6 ( x + 3 ) + y − 4 − ( z − 2 ) = 0 \boxed{6(x + 3) + y - 4 - (z - 2) = 0} 6 ( x + 3 ) + y − 4 − ( z − 2 ) = 0 6 x + 18 + y − 4 − z + 2 = 0 6x + 18 + y - 4 - z + 2 = 0 6 x + 18 + y − 4 − z + 2 = 0 6 x + y − z + 14 + 2 = 0 6x + y - z + 14 + 2 = 0 6 x + y − z + 14 + 2 = 0 6 x + y − z = − 16 \boxed{6x + y - z = -16} 6 x + y − z = − 16 26. The plane through the origin and perpendicular to the line
x = 1 − 8 t x = 1 - 8t x = 1 − 8 t y = − t y = -t y = − t z = 4 z = 4 z = 4 ( x 0 , y 0 , z 0 ) = ( 0 , 0 , 0 ) (x_0, y_0, z_0) = (0, 0, 0) ( x 0 , y 0 , z 0 ) = ( 0 , 0 , 0 )
n ⃗ = ⟨ − 8 , − 1 , 2 ⟩ \vec{n} = \langle -8, -1, 2 \rangle n = ⟨ − 8 , − 1 , 2 ⟩ ∴ \therefore ∴ − 8 x − 7 y + 2 z = 0 \boxed{-8x - 7y + 2z = 0} − 8 x − 7 y + 2 z = 0
28. The plane through ( 9 , − 4 , − 5 ) (9, -4, -5) ( 9 , − 4 , − 5 )
− 2 x + 3 y + z = 2. -2x + 3y + z = 2. − 2 x + 3 y + z = 2. Since we have − 2 x + 3 y + z = 0 -2x + 3y + z = 0 − 2 x + 3 y + z = 0 n 2 = ⟨ − 2 , 3 , 1 ⟩ \mathbf{n}_2 = \langle -2, 3, 1 \rangle n 2 = ⟨ − 2 , 3 , 1 ⟩
∴ − 2 ( x − 9 ) + 3 ( y + 4 ) + ( z + 5 ) = 0 \therefore \quad -2(x - 9) + 3(y + 4) + (z + 5) = 0 ∴ − 2 ( x − 9 ) + 3 ( y + 4 ) + ( z + 5 ) = 0 − 2 x + 3 y + z + 35 = 0 -2x + 3y + z + 35 = 0 − 2 x + 3 y + z + 35 = 0 − 2 x + 3 y + z = − 35 -2x + 3y + z = -35 − 2 x + 3 y + z = − 35 2 x − 3 y − z = 35 2x - 3y - z = 35 2 x − 3 y − z = 35 2 x − 3 y − z − 35 = 0 \boxed{2x - 3y - z - 35 = 0} 2 x − 3 y − z − 35 = 0 34.* The plane through the points A ( 3 , 0 , 1 ) A(3,0,1) A ( 3 , 0 , 1 ) B ( − 2 , − 2 , 3 ) B(-2,-2,3) B ( − 2 , − 2 , 3 ) C ( 7 , 1 , − 4 ) C(7,1,-4) C ( 7 , 1 , − 4 )
u ⃗ = A B → = ⟨ − 5 , − 2 , 2 ⟩ \vec{u} = \overrightarrow{AB} = \langle -5, -2, 2 \rangle u = A B = ⟨ − 5 , − 2 , 2 ⟩ v ⃗ = A C → = ⟨ 4 , 1 , − 5 ⟩ \vec{v} = \overrightarrow{AC} = \langle 4, 1, -5 \rangle v = A C = ⟨ 4 , 1 , − 5 ⟩ n ⃗ = u ⃗ × v ⃗ = ⟨ 8 , − 17 , 3 ⟩ \vec{n} = \vec{u} \times \vec{v} = \langle 8, -17, 3 \rangle n = u × v = ⟨ 8 , − 17 , 3 ⟩ 8 ( x − 3 ) − 17 ( y − 0 ) + 3 ( z − 1 ) = 0 \boxed{8(x-3) - 17(y-0) + 3(z-1) = 0} 8 ( x − 3 ) − 17 ( y − 0 ) + 3 ( z − 1 ) = 0 8 x − 24 − 17 y + 3 z − 3 = 0 8x - 24 - 17y + 3z - 3 = 0 8 x − 24 − 17 y + 3 z − 3 = 0 8 x + 17 y + 3 z − 27 = 0 8x + 17y + 3z - 27 = 0 8 x + 17 y + 3 z − 27 = 0 . The plane passes through the line of intersection of the plane
x − z = 1 and y + 2 z = 3 x - z = 1 \quad \text{and} \quad y + 2z = 3 x − z = 1 and y + 2 z = 3 and is perpendicular to the plane
x + y − 2 z = 1 x + y - 2z = 1 x + y − 2 z = 1 n ⃗ = v ⃗ × n ⃗ 3 \vec{n} = \vec{v} \times \vec{n}_3 n = v × n 3 n 1 = ⟨ 1 , 0 , − 1 ⟩ n 2 = ⟨ 0 , 1 , 2 ⟩ v ⃗ = ⟨ 1 , − 2 , 1 ⟩ n ⃗ 3 = ⟨ 1 , 1 , − 2 ⟩ \begin{aligned}
n_1 &= \langle 1, 0, -1 \rangle \\
n_2 &= \langle 0, 1, 2 \rangle \\
\vec{v} &= \langle 1, -2, 1 \rangle \\
\vec{n}_3 &= \langle 1, 1, -2 \rangle\end{aligned} n 1 n 2 v n 3 = ⟨ 1 , 0 , − 1 ⟩ = ⟨ 0 , 1 , 2 ⟩ = ⟨ 1 , − 2 , 1 ⟩ = ⟨ 1 , 1 , − 2 ⟩ Then n ⃗ = ⟨ 3 , 3 , 3 ⟩ \vec{n} = \langle 3, 3, 3 \rangle n = ⟨ 3 , 3 , 3 ⟩
From
x − z = 1 y + 2 z = 3 \begin{aligned}
x - z &= 1 \\
y + 2z &= 3\end{aligned} x − z y + 2 z = 1 = 3 set z = 0 z = 0 z = 0
x = 1 y = 3 \begin{aligned}
x &= 1 \\
y &= 3\end{aligned} x y = 1 = 3 The point ( 1 , 3 , 0 ) (1, 3, 0) ( 1 , 3 , 0 )
3 ( x − 1 ) + 3 ( y − 3 ) + 3 ( z − 0 ) = 0 3(x-1) + 3(y-3) + 3(z-0) = 0 3 ( x − 1 ) + 3 ( y − 3 ) + 3 ( z − 0 ) = 0 x − 1 + y − 3 + z = 0 x - 1 + y - 3 + z = 0 x − 1 + y − 3 + z = 0 x + y + z = 4 \boxed{x + y + z = 4} x + y + z = 4 Angle between two planes
Two parallel planes don’t intersect and their normal vectors are parallel too.
θ = cos − 1 ( n ⃗ 1 ⋅ n ⃗ 2 ∣ n ⃗ 1 ∣ ∣ n ⃗ 2 ∣ ) \theta = \cos^{-1}\left(\frac{\vec{n}_1 \cdot \vec{n}_2}{|\vec{n}_1||\vec{n}_2|}\right) θ = cos − 1 ( ∣ n 1 ∣∣ n 2 ∣ n 1 ⋅ n 2 ) The angle between two intersecting planes is the acute angle between their normal vectors.
Distances
b ⃗ = ⟨ x − x 0 , y − y 0 , z − z 0 ⟩ \vec{b} = \langle x - x_0, y - y_0, z - z_0 \rangle b = ⟨ x − x 0 , y − y 0 , z − z 0 ⟩ n ⃗ = ⟨ a , b , c ⟩ \vec{n} = \langle a, b, c \rangle n = ⟨ a , b , c ⟩ ∣ n ⃗ ∣ = ∣ a x + b y + c z + d ∣ a 2 + b 2 + c 2 |\vec{n}|
= \frac{|ax + by + cz + d|}{\sqrt{a^2 + b^2 + c^2}} ∣ n ∣ = a 2 + b 2 + c 2 ∣ a x + b y + cz + d ∣ This is the distance between the point ( x , y , z ) (x, y, z) ( x , y , z ) a x + b y + c z + d = 0 ax + by + cz + d = 0 a x + b y + cz + d = 0
Exercise
22. Find the distance between the point ( − 6 , 3 , 5 ) (-6, 3, 5) ( − 6 , 3 , 5 ) x − 2 y − 4 z = 8 x - 2y - 4z = 8 x − 2 y − 4 z = 8
n = ⟨ 1 , − 2 , − 4 ⟩ n = \langle 1, -2, -4 \rangle n = ⟨ 1 , − 2 , − 4 ⟩ ( x , y , z ) = ( − 6 , 3 , 5 ) (x, y, z) = (-6, 3, 5) ( x , y , z ) = ( − 6 , 3 , 5 ) D = ∣ a x + b y + c z + d ∣ a 2 + b 2 + c 2 D = \frac{|ax + by + cz + d|}{\sqrt{a^2 + b^2 + c^2}} D = a 2 + b 2 + c 2 ∣ a x + b y + cz + d ∣ = ∣ − 6 − 6 − 20 − 8 ∣ 1 + 4 + 16 = 40 21 = \frac{|-6 - 6 - 20 - 8|}{\sqrt{1 + 4 + 16}} = \frac{40}{\sqrt{21}} = 1 + 4 + 16 ∣ − 6 − 6 − 20 − 8∣ = 21 40